Por Redacción Pangea IA · 28 de octubre de 2026
La startup británica Machenta ha salido del modo discreto con 40 millones de dólares de financiación y una afirmación ambiciosa: su modelo puede enseñar a un robot una tarea física nueva después de observar una sola demostración, sin volver a entrenarlo para ese trabajo. La tecnología procede de seis años de investigación en el Robot Learning Lab del Imperial College de Londres. Los vídeos son llamativos, pero la empresa todavía está en fase de investigación y no ha publicado una evaluación independiente que demuestre que el método funciona en todo tipo de tareas y entornos.
Qué significa aprender con una sola demostración
La robótica industrial tradicional suele depender de secuencias programadas para una tarea concreta. Los modelos más recientes pueden aprender mediante ejemplos, pero recopilar demostraciones, preparar los datos y ajustar el sistema para cada trabajo requiere tiempo y especialistas. Machenta intenta desplazar ese esfuerzo al entrenamiento previo de un modelo general.
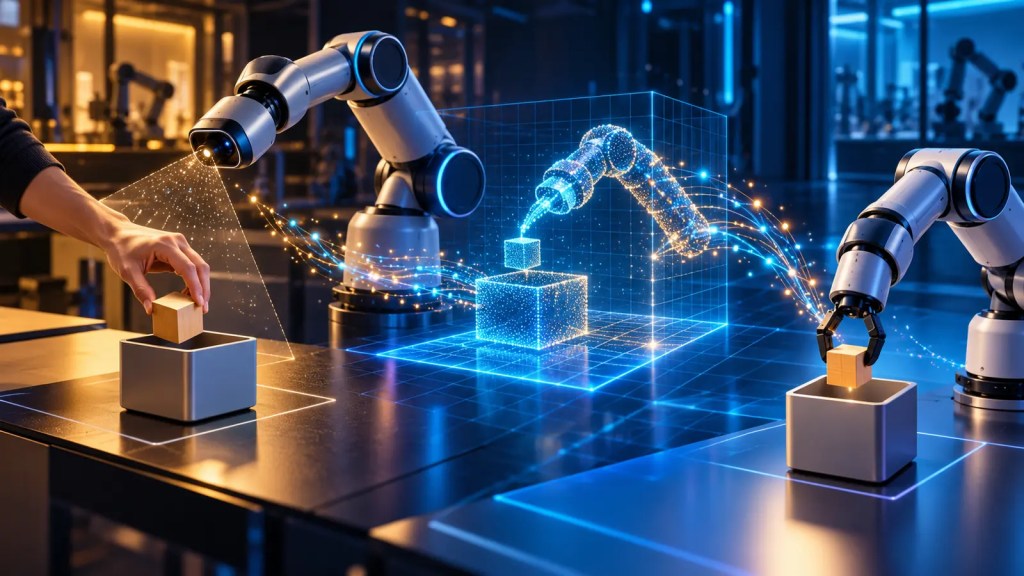
Su propuesta funciona como una instrucción física. Una persona muestra cómo colocar un objeto, cerrar una caja o ordenar herramientas. El modelo recibe esa demostración junto con las imágenes captadas por el robot y predice las acciones necesarias en bucle cerrado. Según la compañía, los pesos del modelo no cambian para cada nueva tarea: la demostración actúa como contexto, de forma parecida a un ejemplo incluido en la petición que se envía a un modelo de lenguaje.
La diferencia es importante. Un texto incorrecto puede corregirse; una acción física puede romper una pieza o causar un accidente. Por eso, aprender rápido no elimina la necesidad de límites de fuerza, zonas seguras, parada de emergencia y validación humana. El despliegue de ANYmal X en zonas industriales con riesgo de explosión muestra hasta qué punto las certificaciones y la integración operativa pesan tanto como el modelo de IA.
Entrenamiento en simulación, enseñanza en el mundo real
Machenta denomina a su arquitectura «visión-demostración-acción» o VDA. El modelo se preentrena íntegramente con escenarios simulados que varían objetos, posiciones, entornos, robots y formas de enseñar. La hipótesis es que esa diversidad le permite aprender el proceso de aprender, no memorizar una colección cerrada de movimientos.
Cuando llega una tarea real, tanto la demostración como las observaciones posteriores proceden del mundo físico. El sistema debe deducir qué resultado busca la persona y adaptar los movimientos si cambian la posición o el aspecto de los objetos. La startup asegura haber usado el mismo modelo en seis robots diferentes y con métodos de enseñanza que incluyen teleoperación, guiado manual y demostraciones realizadas directamente con las manos.
El posible ahorro
Si la técnica escala, una fábrica podría adaptar una estación a lotes cortos o variaciones frecuentes sin abrir un proyecto de integración cada vez. Una pyme podría mostrar al robot cómo clasificar una nueva referencia, empaquetar un producto o alimentar una máquina y empezar a probar el flujo en minutos. Esa flexibilidad atacaría uno de los obstáculos económicos de la automatización: muchas tareas no duran lo suficiente como para amortizar semanas de programación.
La comparación útil no es con un robot que repite siempre la misma secuencia, sino con despliegues comerciales como los de Digit en los almacenes de GXO, donde el valor depende de mantener rendimiento, seguridad y disponibilidad durante turnos reales. Machenta aún debe demostrar esa fiabilidad fuera de sus demostraciones controladas.
Qué está demostrado y qué no
La empresa publica vídeos continuos en los que una demostración va seguida de la ejecución autónoma. También informa de pruebas de una hora con 74 colocaciones de bloques correctas de 74 intentos, 78 entregas de destornillador de 78 y 97 botellas colocadas de pie de 99. Son datos útiles para observar repetibilidad en tareas estrechas, pero proceden de Machenta y no equivalen a una comparación independiente con otros modelos.
Business Insider señala que la tecnología sigue en investigación: algunas tareas funcionan de inmediato, mientras que los movimientos precisos y los trabajos complejos continúan siendo difíciles. La compañía no tiene un calendario cercano de comercialización. Tampoco ha detallado el coste computacional del preentrenamiento, los requisitos del hardware, la tasa de éxito en entornos no preparados ni los protocolos de seguridad para trabajar junto a personas.
Hay además una limitación física evidente. Un modelo puede entender una demostración y aun así fracasar si la pinza no alcanza la pieza, el sensor no distingue el objeto o el robot carece de fuerza y precisión. La generalización del software no elimina las restricciones mecánicas.
Una ronda excepcional para una empresa pequeña
La ronda semilla de 40 millones de dólares está codirigida por Creandum y Union Square Ventures. Imperial la presenta como la mayor ronda inicial conseguida por una startup británica de robótica. Machenta cuenta con unas once personas y utilizará el capital para ampliar el equipo, aumentar la capacidad de cómputo y escalar el modelo desde su nuevo laboratorio de King’s Cross, en Londres.
El tamaño de la inversión no valida por sí solo la tecnología, pero sí muestra dónde espera valor el mercado: reducir la dependencia de grandes conjuntos de demostraciones reales y convertir la enseñanza de robots en una interacción accesible para el trabajador que conoce la tarea.
Conclusión
Machenta presenta una idea con consecuencias prácticas claras: que adaptar un robot se parezca más a mostrar el trabajo que a iniciar un nuevo ciclo de desarrollo. Sus resultados iniciales y la base académica justifican prestar atención, pero todavía no prueban una automatización universal ni lista para producción. La cuestión decisiva será si el aprendizaje con una demostración mantiene precisión, seguridad y capacidad de recuperación cuando sale del laboratorio.
Fuentes
- Machenta, presentación técnica de Instant Robot Learning, 27 de octubre de 2026. Consultado el 28 de octubre de 2026.
- Imperial College London, anuncio de la escisión y la ronda, 27 de octubre de 2026. Consultado el 28 de octubre de 2026.
- Business Insider, análisis independiente de Machenta, 27 de octubre de 2026. Consultado el 28 de octubre de 2026.
- Tech.eu, cobertura independiente de la financiación, 27 de octubre de 2026. Consultado el 28 de octubre de 2026.

Deja una respuesta